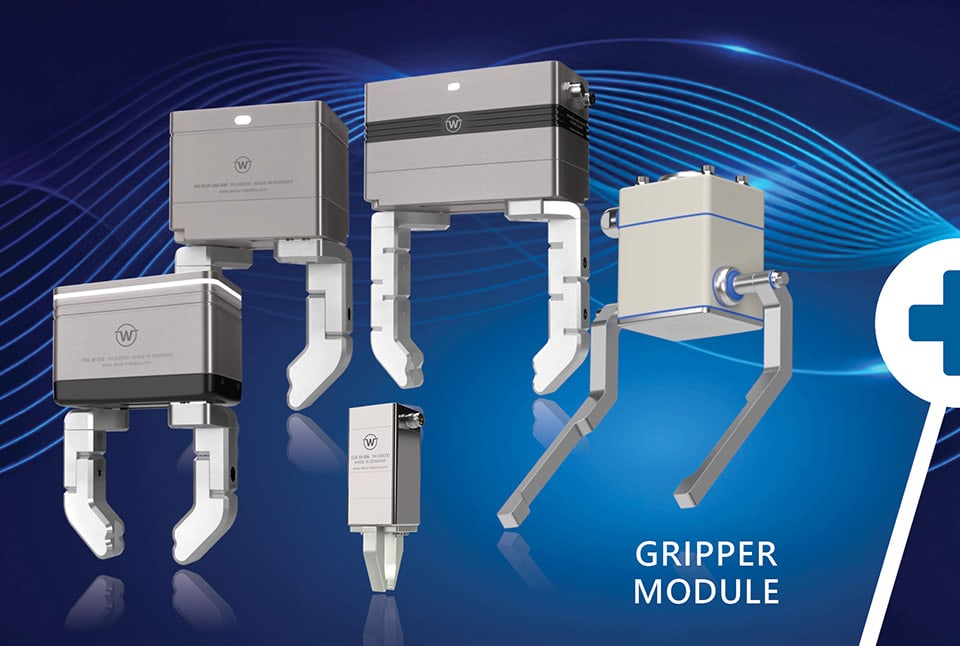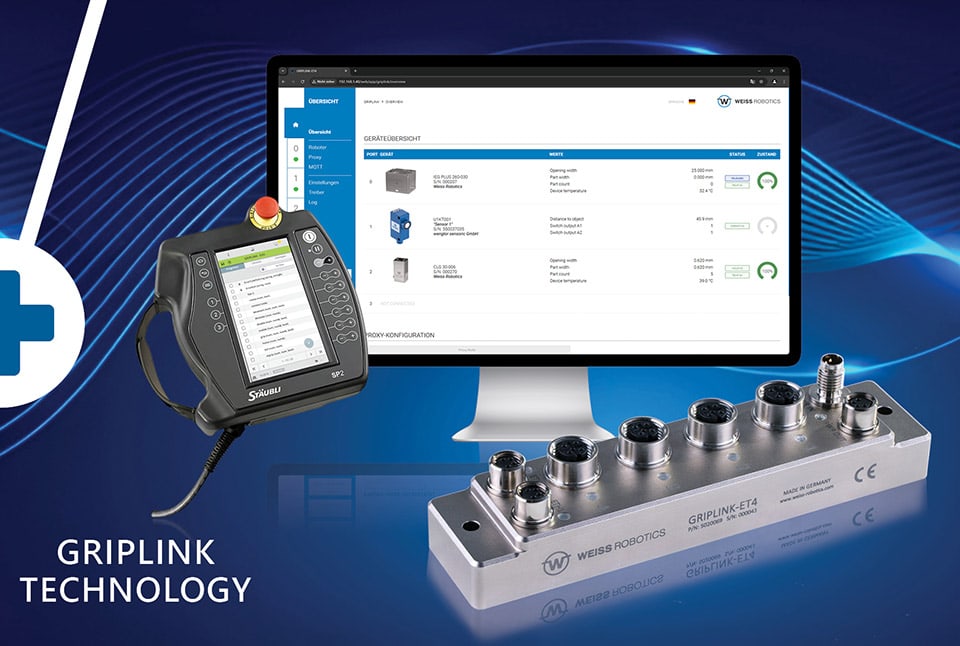
Weiss Robotics endet das Greifsystem nicht am Roboterflansch. Unsere GRIPLINK-Technologie ermöglicht eine nahtlose und effiziente Integration servoelektrischer Greifer direkt in Ihre Roboteranwendung – für mehr Flexibilität, einfache Inbetriebnahme und maximale Prozesssicherheit. Dank standardisierter Schnittstellen und intuitiver Steuerung reduziert GRIPLINK® den Programmieraufwand erheblich und ermöglicht eine schnelle Anpassung an wechselnde Produktionsanforderungen. Gleichzeitig sorgt die direkte Kommunikation zwischen Roboter und Greifer für präzise Bewegungsabläufe und eine zuverlässige Prozessüberwachung. Doch GRIPLINK kann mehr: Durchgängige Datenerfassung in Echtzeit ermöglicht die Analyse von Greifprozessen, unterstützt Deep-Learning-Anwendungen und liefert wertvolle Insights zur Prozessoptimierung. So schaffen Sie die Grundlage für intelligente Automatisierung und steigern langfristig Effizienz und Qualität in Ihrer Produktion.
Palettieranwendungen müssen zunehmend eine große Bandbreite an Kartons, Kisten, Trays und Ladungsträgern handhaben – häufig bei wechselnden Formaten und unterschiedlichen Anforderungen an den Greifprozess. Einige dieser Objekte, beispielsweise Lagerbehälter und offene Wellpapp-Trays aus der Lebensmittellogistik, lassen sich mit pneumatischen Vakuumsystemen nur schwer zuverlässig greifen: Offene oder perforierte Behälter ermöglichen keinen zuverlässigen Vakuumaufbau, strukturierte Oberflächen können zu Vakuumverlust führen und flexible Verpackungen können durch das Ansaugen verformt oder beschädigt werden. Mechanische Greifsysteme können diese Einschränkungen umgehen, erfordern bei konventionellen Lösungen jedoch häufig manuelle Anpassungen oder einen vollständigen Werkzeugwechsel, sobald sich die Produktabmessungen ändern.
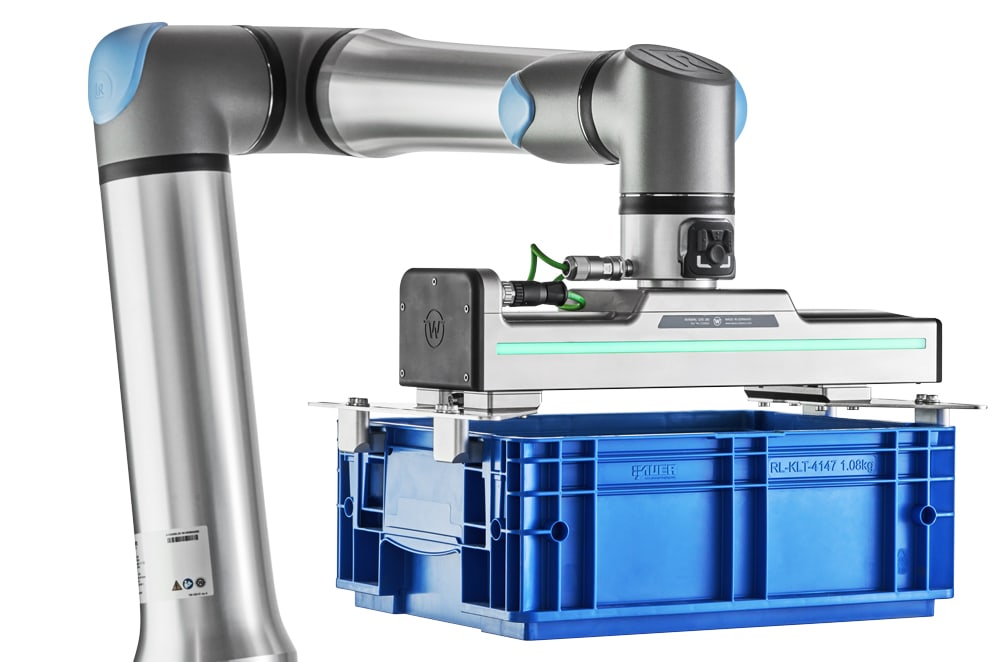
Unser servoelektrischer Palettiergreifer INTRAPAL wurde genau für diese Anwendungen entwickelt. Er ermöglicht ein zuverlässiges, kraftgeregeltes Handling unterschiedlicher Produkte und Formate.
Mit unserer neuen URCapX-Integration lässt sich INTRAPAL direkt in PolyScope X konfigurieren, programmieren und steuern. Auf der Universal Robots Gen 7 Plattform ermöglicht die Ethernet-Schnittstelle am Werkzeugflansch zudem eine kurze, direkte Verbindung am Roboterarm. Dies reduziert die externe Verkabelung und unterstützt flexible Intralogistikanwendungen.
Anwender profitieren von der direkten Greifersteuerung in PolyScope X, der leistungsfähigen Konnektivität am Werkzeugflansch der g-Series und einer höheren Flexibilität bei anspruchsvollen Palettier- und Intralogistikanwendungen.
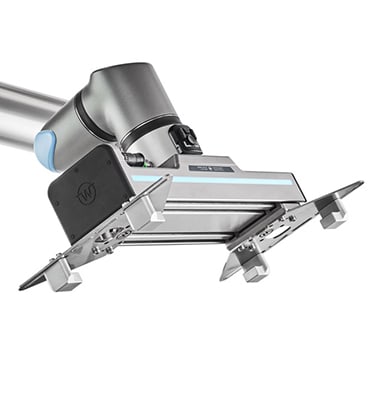
INTRAPAL wurde speziell für diese Anforderungen an Flexibilität entwickelt. Der Greifer kombiniert einen servoelektrischen Antrieb mit 280 mm Hub, einem frei vorpositionierbaren beweglichen Finger und einer einstellbaren Greifkraft von 150 bis 1.200 N. Dadurch kann ein einziger Greifer eine große Bandbreite an Kartons, offenen Wellpapp-Trays, Getränkekisten und KLT-Behältern handhaben, ohne dass der Greifer gewechselt werden muss.
Die integrierte Greifteilerkennung und kontinuierliche Griffüberwachung liefern Rückmeldungen über den gesamten Prozess vom Aufnehmen bis zum Ablegen. INTRAPAL ist für Werkstücke bis 60 kg bei formschlüssigem Greifen beziehungsweise bis 30 kg bei kraftschlüssigem Greifen ausgelegt. Die zulässige Nutzlast in der jeweiligen Anwendung hängt von der gesamten Roboter- und Werkzeugkonfiguration ab.
Unser neues URCapX-Plugin stellt die Funktionen von INTRAPAL direkt in PolyScope X zur Verfügung. Anwender können den Greifer damit über die Roboteroberfläche konfigurieren, programmieren und steuern. INTRAPAL unterstützt standardmäßig Ethernet TCP/IP. Bei Gen 7 sorgen die kurze Ethernet-Verbindung und die Spannungsversorgung am neuen Werkzeugflansch für kurze Kabelwege und vermeiden die Verlegung eines langen Kommunikationskabels entlang des Roboterarms. Alternativ ermöglicht das optionale Modbus RTU den Betrieb über die Tool I/O-Schnittstelle des Roboters.
Der High-Power-Werkzeugflansch der g-Series ermöglicht den Betrieb von INTRAPAL mit voller Greifkraft direkt am Roboter und unterstützt damit das sichere Handling größerer Ladungsträger in Palettierprozessen. Anwender profitieren außerdem vom neuen SP7 Smart Panel mit seiner intuitiven Bedienoberfläche, das Einrichten und Programmieren direkt am Werkzeugflansch ermöglicht.
Für Anwendungen, die zusätzliche Funktionen direkt am Greifpunkt erfordern, ermöglichen die integrierten IO-Link-Schnittstellen von INTRAPAL den direkten Anschluss kompatibler Sensoren und Aktoren von Drittanbietern, beispielsweise Abstandssensoren, an den Greiferfingern. Diese lassen sich anschließend über das GRIPLINK® Ecosystem in PolyScope X steuern.
Für Endanwender liegen die unmittelbaren Vorteile in einer aufgeräumteren End-of-Arm-Installation und einer direkteren Inbetriebnahme. Anstatt bei jedem neuen Format den kompletten Greifer mechanisch auszutauschen, können Anwender Fingerposition, Greifkraft und Prozessparameter direkt im Roboterprogramm anpassen.
Weniger externe Komponenten und kürzere Kabelwege vereinfachen die Installation. Gleichzeitig sorgen die integrierte Greifteilerkennung und die kontinuierliche Griffüberwachung für mehr Transparenz im Greifprozess. Das Ergebnis ist eine anpassungsfähige Palettierlösung, die für häufige Formatwechsel, einen zuverlässigen Betrieb und zukünftige Erweiterungen ausgelegt ist.